 completed
Research collaboration · 2024 – 2025
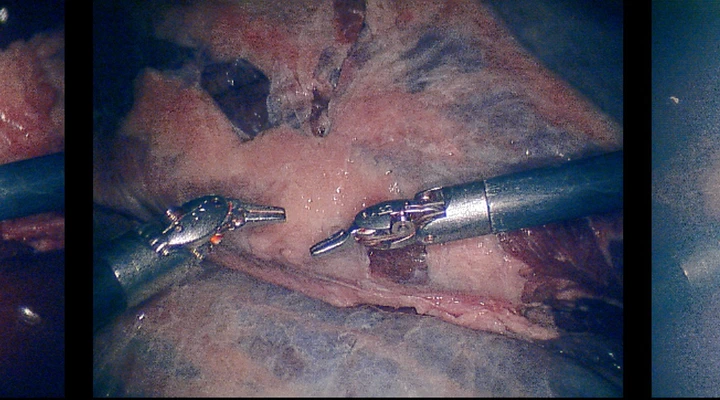
Robust surgical tool segmentation with state-space vision models
This exploratory collaboration investigated state-space vision models for robust surgical tool segmentation under realistic visual corruptions.